
Робот объезжает препятствие случайно? Проверяем датчик и команду
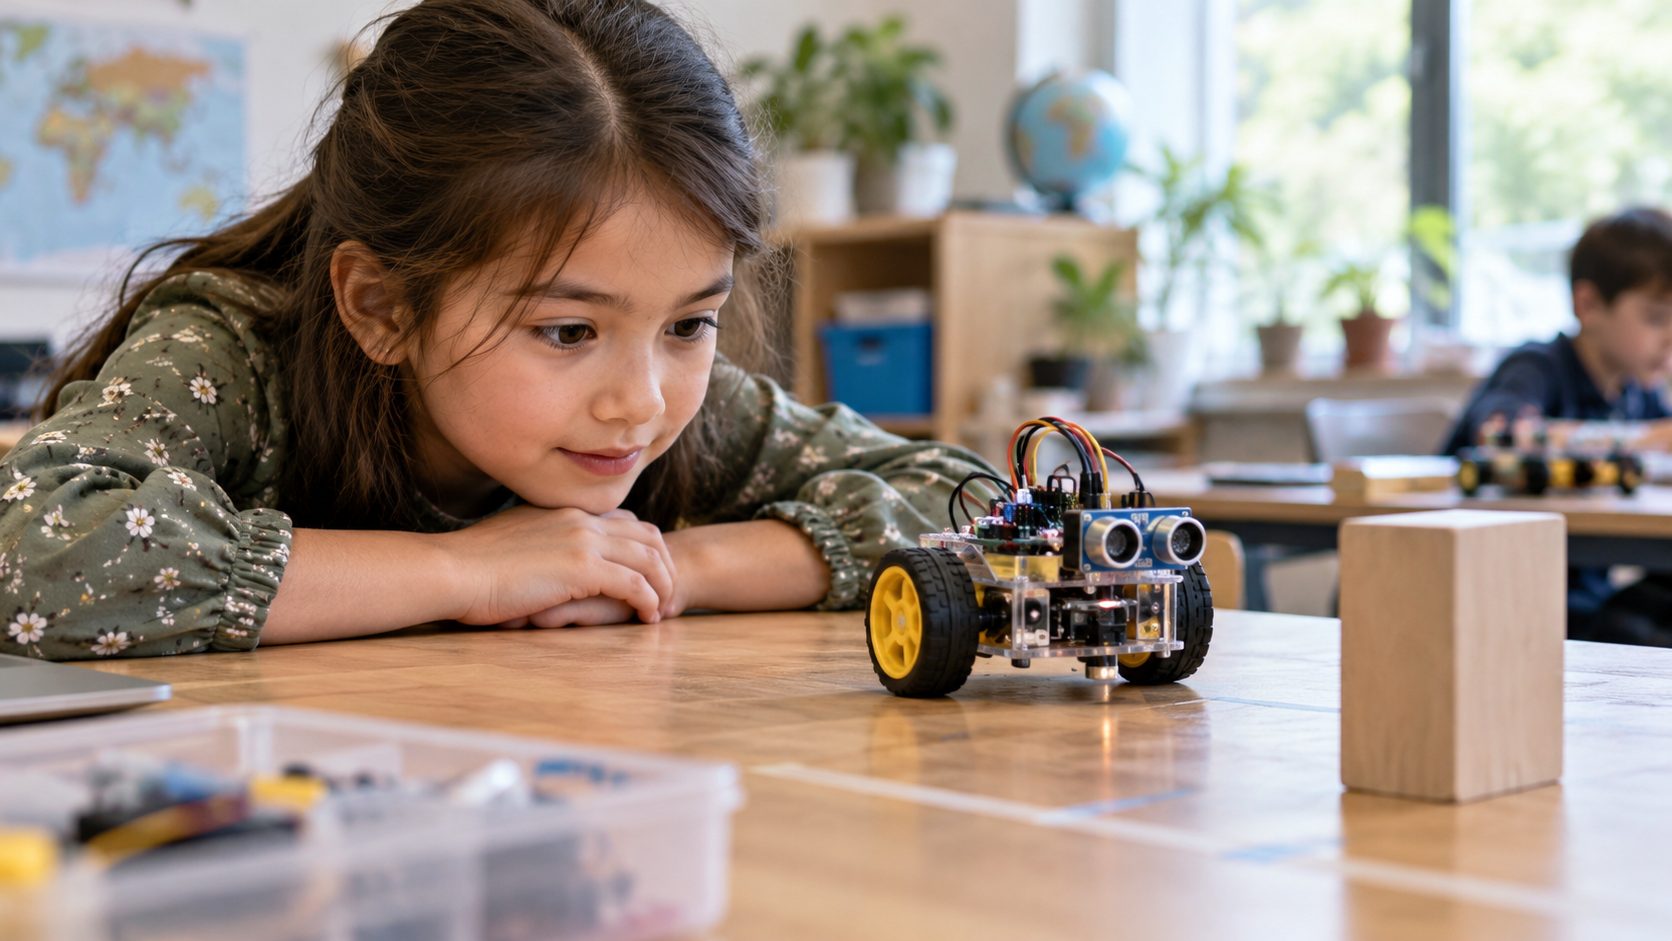
Проверьте отдельно две вещи: видит ли датчик препятствие и меняется ли после сигнала команда моторам. Например, ребёнок ставит преграду в 20 см перед учебным роботом. Если без преграды он едет прямо, а с ней останавливается и поворачивает, программа реагирует на условие. Если поворачивает всегда, возможно, условие не связано с показанием датчика. Разобрать такую ошибку помогает таблица всего из двух опытов — «преграда есть» и «преграды нет».
Опишите ожидаемое поведение
До запуска попросите ребёнка словами назвать правило: «пока путь свободен — едем вперёд; если датчик обнаружил преграду в выбранной зоне — останавливаемся и поворачиваем». Для учебного проекта расстояние 20 см служит примером настройки, а не универсальной характеристикой любого датчика. Значение нужно проверить на конкретном устройстве. Если программа содержит сразу много команд, временно оставьте только движение, чтение датчика и одну реакцию. Так проще увидеть связь причины и действия.
Сделайте контрольный опыт
Сначала уберите преграду. Запишите, что показывает датчик в доступном интерфейсе, и как ведёт себя робот. Затем поставьте преграду примерно в выбранной зоне и повторите запуск с той же стартовой позиции. Не меняйте одновременно скорость, угол поворота и расстояние до препятствия: тогда невозможно понять, что повлияло на результат. Если интерфейс не показывает числовое значение, достаточно наблюдения «сигнал есть/нет», если именно так устроен набор. Важно, чтобы два опыта отличались одной переменной.
Пример ошибки в условии
Предположим, робот поворачивает и на пустом пути, и перед коробкой. Ребёнок проверяет код и видит, что команда поворота стоит после проверки условия, а не внутри нужной ветки. Датчик может работать исправно, но программа выполняет поворот независимо от его ответа. Исправление: разместить реакцию только в ветке «преграда обнаружена», а движение вперёд — в альтернативной ветке. После изменения повторите оба опыта, иначе можно решить проблему перед коробкой и случайно сломать движение без неё.
Если робот не реагирует совсем
Проверьте по очереди питание, соединение датчика с контроллером, показание в среде программирования и только потом условие в коде. Не нужно сразу переписывать всю программу. Если показание не меняется, когда коробку приближают и убирают, искать ошибку в повороте преждевременно. Если показание меняется, но действие не меняется, переходите к логике условия. Такой порядок учит отличать неполадку измерения от неполадки команды, что пригодится и в других проектах.
Запишите результат как эксперимент
Небольшая таблица может состоять из четырёх столбцов: положение преграды, сигнал датчика, ожидаемое действие, фактическое действие. Для двух строк этого достаточно. Ребёнок сразу увидит, какой столбец не совпал. Если доступен журнал значений, сохраните только нужный фрагмент, без десятков одинаковых показаний. Важно объяснить не «робот меня не слушается», а «при наличии преграды сигнал меняется, но моторы продолжают ехать прямо». Такая формулировка ведёт к проверяемой правке.
Усложняйте после надёжной базы
Когда пара опытов проходит, добавьте второе расстояние или другой угол, но по одному изменению за раз. Можно сравнить маленькую и широкую преграду, чтобы понять, где датчик видит объект устойчиво. Если результаты расходятся, вернитесь к исходной настройке, а не добавляйте ещё команды. Проект считается понятным не тогда, когда робот однажды красиво объехал коробку, а когда ребёнок может предсказать его действие в двух разных условиях и объяснить, какая строка программы за это отвечает.
Посмотрите программу и условия обучения по этой теме.
Посмотреть программуПосмотрите программу и условия обучения по этой теме.
Посмотреть программу