Как работают датчики: простые эксперименты для первого робота
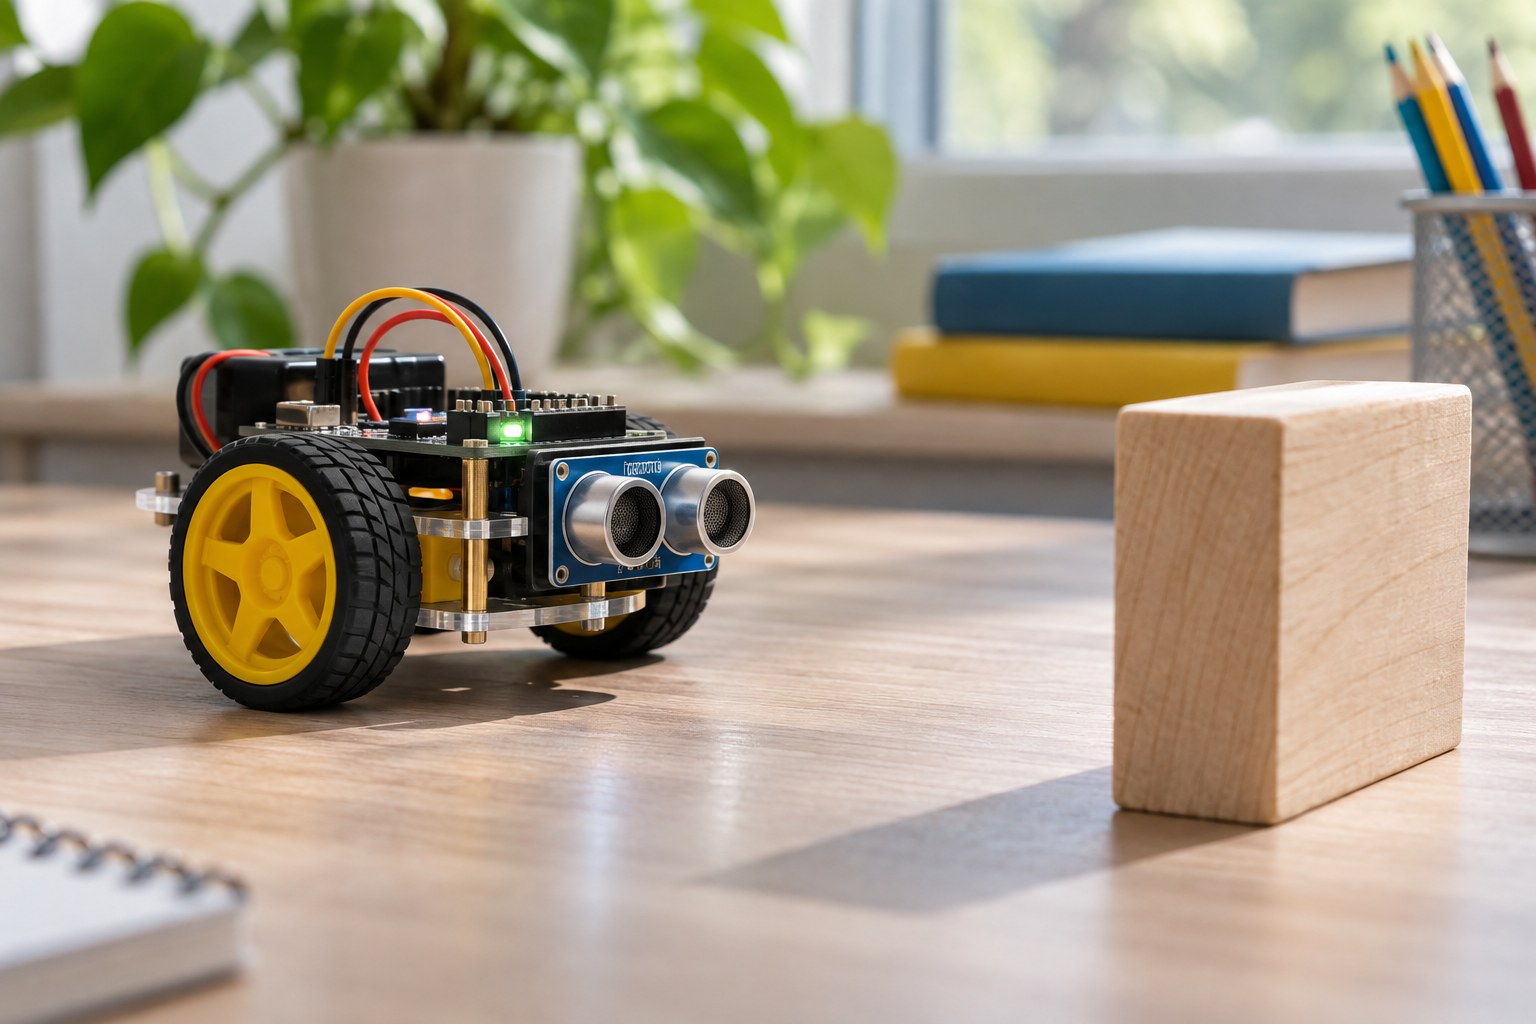
Датчик в робототехнике преобразует наблюдаемую величину в сигнал, который может обработать контроллер. Программа читает этот сигнал и принимает решение, а исполнительное устройство выполняет действие. Например: стало темно — контроллер включил светодиод. Датчик не «думает» за робота: правило поведения задаёт автор программы.
Разделите измерение, решение и действие
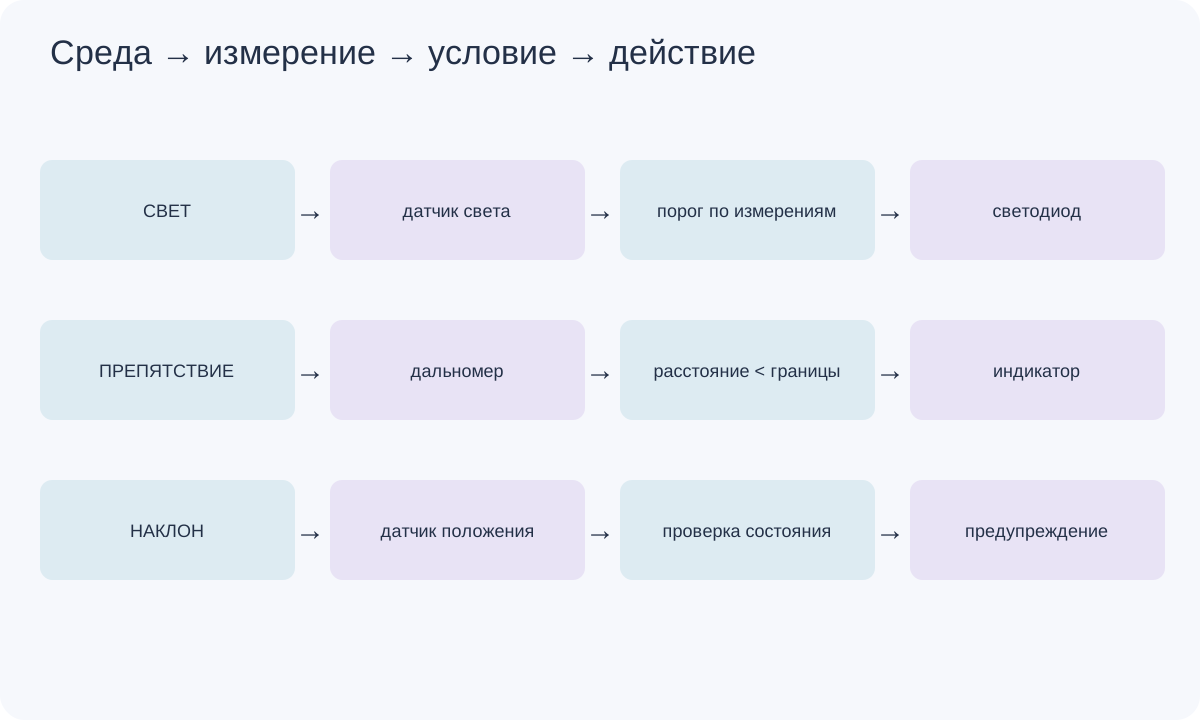
Удобная схема первого проекта: среда → датчик → вход контроллера → условие программы → выход → устройство. Если робот реагирует неправильно, проверяйте звенья по отдельности. Светодиод может не работать из-за подключения, хотя датчик измеряет верно.
- Ночник — Что измеряем: Сигнал датчика освещённости; Условие: Темнее выбранного порога; Действие: Включить светодиод
- Помощник парковки — Что измеряем: Расстояние до препятствия; Условие: Ближе заданной границы; Действие: Подать сигнал
- Индикатор наклона — Что измеряем: Положение или наклон; Условие: Изменилось состояние; Действие: Показать предупреждение
Это функциональные схемы. Номера контактов и питание выбирают по документации конкретной платы и модуля. Одинаковое назначение датчиков не означает одинаковое подключение.
Опыт 1: свет и порог
Соберите учебную схему по инструкции выбранного набора. Сначала выведите сырые показания датчика в монитор порта и сравните несколько условий: открытый датчик, тень ладони, настольный свет. Запишите диапазоны. Не копируйте чужой порог вслепую: показания зависят от схемы и освещения.
Затем выберите границу между измеренными состояниями. Например, если в вашей схеме в темноте значения ниже, используйте условие «значение меньше порога». В другой схеме зависимость может быть обратной. Проверьте это опытом до написания поведения робота.
Опыт 2: расстояние и проверка единиц
Для учебного дальномера поставьте предмет на нескольких известных расстояниях. Сравните линейку и показания программы. Уточните единицы: миллиметры и сантиметры нельзя сравнивать как одинаковые числа. Если библиотека возвращает время импульса, сначала нужен предусмотренный инструкцией пересчёт.
Только после проверки измерения добавьте условие: при расстоянии меньше заданной границы включается индикатор. Исчезновение показания или значение вне рабочего диапазона не следует автоматически считать реальным препятствием. Сначала обработайте ошибку чтения согласно документации модуля.
Опыт 3: наклон и дрожание сигнала
Проверьте, как меняется состояние датчика при спокойном наклоне и небольшом движении. Если индикатор быстро мигает у границы, обсудите, почему одного мгновенного значения недостаточно. Для подходящего модуля можно использовать несколько последовательных чтений или разные пороги включения и выключения.
Не начинайте со сложного усреднения до проверки проводов и питания. Для простого контакта также может потребоваться устранение дребезга. Конкретный способ зависит от типа датчика, а не от одного универсального куска кода.
Что понадобится для безопасного старта
Используйте совместимый низковольтный учебный набор, инструкции производителя и помощь взрослого. Меняйте соединения при отключённом питании. Не подключайте детский проект к сетевому напряжению и не используйте самодельный прибор как систему безопасности.
На курсе робототехники Arduino для детей 10–15 лет можно перейти от отдельных измерений к прототипу. Перед записью уточните состав набора, совместимость платы с компьютером и порядок проверки схем. Полезный результат первого проекта — уметь объяснить, что измеряется, как выбран порог и почему устройство действует именно так.
Продолжить разбор: Робототехника онлайн для детей: что нужно дома; Робототехника в Синергии: колледж, бакалавриат, дроны.
Источники и материалы: Arduino: чтение аналогового входа.
Продолжить разбор темы: Макетная плата Arduino: как читать соединения и собирать первую цепь.
от идеи до прототипа: собери и запрограммируй своего первого робота Подробнее на сайте школы